

Nếu máy của bạn chỉ cần điều chỉnh tốc độ và chấp nhận lỗi định vị ở mức độ hoặc tệ hơn thì VFD là chính xác. Nếu nó cần định vị lặp lại, đồng bộ hóa nhiều{1}}trục hoặc hiệu chỉnh mức mili giây{2}}, thì bạn cần có bộ truyền động servo. Nếu nó nằm giữa cả hai, trước tiên hãy đánh giá vectơ vòng lặp VFD khép kín. Câu hỏi về biến tần và truyền động servo được giải quyết bằng một điều, không phải bằng biểu dữ liệu: trục này có phải dừng ở một vị trí xác định và quay trở lại vị trí đó không?
Bài học chính
- VFD kiểm soát tốc độ quay của động cơ. Bộ truyền động servo điều khiển nơi nó dừng lại và đường đi của nó.
- Tuyến đường thứ ba nằm giữa chúng: VFD vòng lặp-đóng với phản hồi của bộ mã hóa.
- Ổ đĩa servo cung cấp mức quá tải khoảng 3 lần so với khoảng 1,5 lần đối với VFD, điều này làm thay đổi kích thước cũng như hiệu suất của bạn.
- Đối với những thiết bị thay thế đã lỗi thời, hình dạng lắp đặt gây ra nhiều việc phải làm lại hơn là sự không khớp về mặt điện.
1. Phiên bản ngắn: Điều gì thực sự phân biệt VFD với Ổ đĩa servo
1.1 Sự khác biệt trong một câu
Trong so sánh biến tần VFD và servo, VFD quản lýnhanh như thế nàovà servo quản lýở đâu, khi nào và dọc theo con đường nào. Một servo cần phản hồi vì mục tiêu điều khiển của nó là vị trí và không thể suy ra vị trí từ tần số áp dụng. Vòng lặp đi theo mục tiêu điều khiển, đó là lý do tại sao việc lựa chọn bắt đầu ở yêu cầu của máy chứ không phải ở biểu dữ liệu.
1.2 So sánh từng bên một cách nhanh chóng
|
Thuộc tính |
Ổ đĩa VFD |
Hệ thống truyền động servo |
|
Vòng điều khiển |
Vòng lặp mở, vòng lặp đóng tùy chọn |
Vòng lặp luôn đóng |
|
Thiết bị phản hồi |
Thường không có, có thể thêm bộ mã hóa |
Bộ mã hóa hoặc bộ giải quyết, bắt buộc |
|
Động cơ điển hình |
Cảm ứng AC, PMSM trên-thiết bị cao cấp |
Mục đích-xây dựng động cơ servo |
|
Kiểm soát mục tiêu |
Tốc độ, mô men xoắn trên mô hình vector |
Vị trí, tốc độ và mô-men xoắn cùng nhau |
|
Lớp chính xác |
Điều chỉnh tốc độ, % tốc độ định mức |
Định vị độ lặp lại, số lượng hoặc cung-phút |
|
Băng thông phản hồi |
Hàng trăm Hz |
dải kHz |
|
Khả năng quá tải |
Khoảng 1,5 lần, thời lượng ngắn |
Khoảng 3x, cao hơn một chút |
|
Phù hợp nhất với |
Tải tốc độ liên tục hoặc thay đổi |
Chuyển động được lập chỉ mục hoặc đồng bộ hóa |
Chỉ có hai hàng là công cụ giảm giá thực sự: mục tiêu kiểm soát và lớp chính xác.

1.3 Tại sao thuật ngữ này lại khiến mọi người bối rối
VFD, biến tần, bộ điều khiển AC, bộ biến tần và bộ điều khiển tốc độ thay đổi đều đặt tên cho cùng một loại thiết bị. Về phía servo, các từ mang ý nghĩa. Bộ truyền động servo hoặc bộ khuếch đại chỉ là thiết bị điện tử công suất; một hệ thống servo có nghĩa là truyền động cộng với động cơ cộng với phản hồi. Khi hai trích dẫn cho một trục khác nhau gấp ba lần, đó thường là lý do. Nêu rõ điều bạn muốn trong RFQ.
2. Những con số thực sự quan trọng trong quyết định tuyển chọn
Bốn tham số quyết định hầu hết các dự án và chúng không bằng nhau. Cấp chính xác và tỷ lệ quán tính tải là những cổng cứng giúp loại bỏ hoàn toàn các tùy chọn, trong khi băng thông và tình trạng quá tải chỉ làm thay đổi chi phí và kích thước.
2.1 Độ chính xác và độ lặp lại của định vị
VFD vòng lặp mở giữ tốc độ trong phạm vi vài phần trăm điểm đặt khi tải thay đổi và phản hồi của bộ mã hóa sẽ thắt chặt điều đó theo một mức độ lớn. Thay vào đó, trục servo được xếp hạng về khả năng lặp lại vị trí, quay trở lại vị trí được lệnh trong một vài lần đếm bộ mã hóa.
Những con số đó không thể so sánh được nên việc chọn số nhỏ hơn là vô nghĩa. Lỗi trường phổ biến xảy ra sau: thêm bộ mã hóa vào VFD tiêu chuẩn, dự kiến sẽ định vị và bạn sẽ nhận được-tốc độ thu thập dữ liệu và săn tìm gần mục tiêu ở tốc độ thấp.
2.2 Băng thông đáp ứng và thời gian giải quyết
Các vòng vận tốc servo thường đạt đến phạm vi kHz trong khi các VFD có mục đích chung nằm ở hàng trăm Hz và động cơ servo không tải đạt tốc độ 2000 vòng/phút từ trạng thái dừng trong khoảng 20 ms là điều bình thường. Đây là những mệnh lệnh điển hình về mức độ, không phải là sự đảm bảo.
Điều quan trọng là khi nào khoảng cách trở nên rõ ràng. Lập chỉ mục hai giây một lần và sự khác biệt không bao giờ đến được với sản phẩm. Lập chỉ mục tám lần một giây với việc xử lý bên trong mỗi chu kỳ và không có mức độ điều chỉnh VFD nào ở đó.
2.3 Khả năng quá tải và lý do nó quyết định kích thước của bạn
Bộ truyền động servo thường cung cấp mô-men xoắn định mức khoảng 3 lần trong thời gian ngắn; VFD mục đích chung khoảng 1,5 lần.
Khoảng cách đó thay đổi kích thước của bạn. Với nhu cầu cao nhất khi đột ngột hoặc trong khi tăng tốc, tuyến servo được điều chỉnh theo yêu cầu liên tục và sử dụng tình trạng quá tải cho mức cao nhất, trong khi tuyến VFD phải có kích thước gần với mức đỉnh hơn. Điều đó đẩy bạn lên một hoặc hai kích thước khung, cùng với đó là không gian động cơ và bảng điều khiển, do đó khoảng cách chi phí thực tế sẽ hẹp hơn khoảng cách nhãn dán.
2.4 Tỉ lệ quán tính tải: thông số nhiều người bỏ qua
Đối với việc lựa chọn servo, đó là quyền phủ quyết ẩn. Đẩy nó quá cao và bạn sẽ gặp khó khăn trong việc điều chỉnh, dao động khi ổn định, đôi khi một trục không bao giờ ổn định dù thời gian vận hành có lâu hay không. Nhiều nhà xây dựng giữ tỷ lệ ở mức thấp một chữ số cho nhu cầu chuyển động và chấp nhận lên đến khoảng 10 khi động lực nhẹ.
Đối với các ứng dụng VFD, bạn có thể đặt nó sang một bên, vì quán tính cao sẽ làm trơn tru đầu ra ổ đĩa hơn là chống lại nó. Gửi mô hình tải của bạn ở giai đoạn báo giá.
3. Tùy chọn thứ ba Không ai nói đến: VFD vectơ vòng lặp-đóng
Hầu hết mọi bài viết về chủ đề này đều chia thế giới làm đôi và yêu cầu bạn chọn một bên. Việc đóng khung đó thường sai đến mức phải trả giá đắt. Nhiều ứng dụng cần điều khiển mô-men xoắn nhiều hơn mức VFD cơ bản cung cấp nhưng khả năng định vị ít hơn so với servo cung cấp và lựa chọn nhị phân bắt buộc khiến chúng hoạt động kém hơn hoặc chi tiêu quá mức.
3.1 VFD vòng{1}}vòng kín thực sự làm được những gì
Khả năng VFD có ba cấp: điều khiển V/Hz, điều khiển vectơ không cảm biến và điều khiển vectơ vòng-đóng, bổ sung bộ mã hóa và đóng các vòng lặp tốc độ và mô-men xoắn xung quanh phép đo thực.

Cấp thứ ba cung cấp mô-men xoắn tối đa ở tốc độ bằng 0 và độ chính xác của mô-men xoắn đủ tốt cho nhiệm vụ chia sẻ lực căng và{0}}tải, đây là nơi nó trùng lặp với khả năng trợ lực. Nó không chồng chéo ở mọi nơi: băng thông vòng lặp vị trí và đồng bộ hóa đa{2}}trục luôn ở mức dưới đây và việc điều chỉnh không thu hẹp khoảng cách đó.
3.2 Điều khiển động cơ nam châm vĩnh cửu có VFD hiệu suất cao
Động cơ đồng bộ nam châm vĩnh cửu không giống với động cơ servo. PMSM mô tả việc xây dựng; servo mô tả vai trò của động cơ bên trong một hệ thống-vòng kín. Hầu hết các VFD hiệu suất cao-hiện đại đều hỗ trợ điều khiển PMSM trực tiếp, do đó bạn có thể nắm bắt được hiệu suất nam châm vĩnh cửu mà không cần mua hệ thống trợ lực. Phản hồi động vẫn nằm trong phạm vi VFD, phù hợp với-quạt và máy bơm hiệu suất cao cũng như tải mô-men xoắn không đổi.
3.3 Khi nào con đường trung đạo là đủ và khi nào thì không
Chạy ứng dụng của bạn với sáu điều kiện. Tất cả sáu đều rõ ràng, con đường trung đạo thường là đủ. Bất kỳ lỗi nào, hãy chuyển thẳng đến servo.
- Không cần điều khiển vị trí tuyệt đối, chỉ cần điều chỉnh tốc độ hoặc mô-men xoắn.
- Không có mối quan hệ pha nào được giữ với trục khác.
- Việc giải quyết được cho phép trong hàng trăm mili giây thay vì hàng chục.
- Khả năng lặp lại định vị, nếu có, cần ở mức milimet thay vì chặt chẽ hơn.
- Tỷ lệ quán tính tải cao nhưng ổn định, không thay đổi đột ngột giữa{0}}chu kỳ.
- Không có cam điện tử, nội suy hoặc đường viền liên quan.
Các ứng dụng thường loại bỏ cả sáu loại này bao gồm cuộn dây có độ căng không đổi, khởi động và dừng quán tính cao cũng như cắt-theo-chiều dài đơn giản. Những lỗi không thành công bao gồm đồng bộ hóa cam nhiều-trục và lực cắt bay tốc độ-cao.
3.4 VFD có thể thay thế bộ điều khiển servo không? Một câu trả lời thẳng thắn
Đôi khi có, có điều kiện và thường là không.
Nó hoạt động khi trục cần điều khiển tốc độ hoặc mô-men xoắn mà không cần định vị tuyệt đối, khi không cần đồng bộ hóa và khi ổn định không ảnh hưởng đến chất lượng sản phẩm. Nó không thành công khi trục phải đạt đến vị trí được yêu cầu nhiều lần, giữ pha với trục khác hoặc tuân theo biên dạng cam hoặc nội suy.
Khi không chắc chắn, hãy giả định là không. Việc trang bị thêm trục servo sau này có giá cao hơn nhiều so với mức chênh lệch giá ban đầu.
4. Lộ trình lựa chọn thực tế: Sáu câu hỏi theo thứ tự
Những câu hỏi này được sắp xếp theo sức mạnh phủ quyết. Khi một người đưa ra câu trả lời không đủ tiêu chuẩn, hãy dừng lại; phần còn lại không thể đảo ngược nó.
4.1 Luồng quyết định
- Trục có yêu cầu điều khiển vị trí không?Không, và bạn đã ở chi nhánh VFD. Vâng, tiếp tục.
- Độ lặp lại vị trí nào được yêu cầu?Mức milimet hoặc mức lỏng hơn sẽ tiếp tục hoạt động-vectơ vòng lặp khép kín. Chặt chẽ hơn sẽ loại bỏ mọi tùy chọn VFD ngay lập tức. Điều này đứng thứ hai vì nó là điều kiện bị loại phổ biến nhất.
- Trục đơn hay trục đồng bộ?Bất kỳ yêu cầu nào về giữ pha sẽ chuyển bạn sang chế độ servo bất kể độ chính xác.
- Thời gian chu kỳ là cần thiết?Việc giải quyết trong hàng chục mili giây sẽ đẩy bạn đến chế độ phụ; hàng trăm mili giây giữ cho nhánh VFD mở.
- Tỷ lệ quán tính tải là gì?Tỷ số cao và không ổn định làm phức tạp việc điều chỉnh servo và có thể buộc phải thay đổi hộp số. Chạy cái này trước khi hoàn thiện một mô hình.
- Ngân sách là gì?Cuối cùng, cố ý. Ngân sách quyết định kiểu xe bạn mua trong một tuyến đường, không bao giờ quyết định bạn đi theo tuyến đường nào.

Không chắc chắn kích thước khung nào phù hợp với động cơ của bạn?
Gửi cho chúng tôi bảng tên và dữ liệu tải và chúng tôi sẽ kiểm tra sự trùng khớp.
4.2 Ví dụ hoạt động: băng tải không cần servo
Băng tải 15 kW di chuyển thùng carton với tốc độ đường truyền thay đổi, không yêu cầu vị trí, tải trọng ổn định. Câu hỏi 1 trả lời không và dòng chảy kết thúc ở đó. Lựa chọn sẽ định cỡ: khớp biến tần với dòng điện đầy tải của động cơ thay vì kW trên bảng tên và cho phép có giới hạn khi khởi động có tải.
4.3 Ví dụ hoạt động: trục đóng gói thực hiện
Hàm bịt kín-chéo trên trình bao bọc dòng chảy, được đồng bộ hóa với nguồn cấp phim, tốc độ chu kỳ cao. Câu hỏi 2 yêu cầu độ lặp lại dưới milimet ở con dấu, điều này đã loại bỏ nhánh VFD. Câu 3 giải quyết độc lập vì hàm phải giữ pha với trục phim.
4.4 Ví dụ hoạt động: một máy đánh ống nằm ở giữa
Một giá đỡ thư giãn giữ độ căng của lưới không đổi, với quán tính cuộn lớn và thay đổi liên tục. Câu hỏi 1 trả lời là không, tuy nhiên trục cần nhiều hơn V/Hz vì độ chính xác của lực căng phụ thuộc vào độ chính xác của mô-men xoắn. Tất cả sáu điều kiện trong phần 3.3 đều rõ ràng, do đó, điều này sẽ áp dụng cho VFD vòng lặp-đóng với chi phí bằng một phần nhỏ của chi phí servo.
|
|
băng tải |
hàm đóng gói |
Máy cuộn |
|
Kiểm soát vị trí |
KHÔNG |
Đúng |
KHÔNG |
|
Yêu cầu giải quyết |
Không áp dụng |
Hàng chục ms |
Hàng trăm ms |
|
Câu hỏi quyết định |
Q1 |
Q2 và Q3 |
Q1, sau đó là độ chính xác của mô-men xoắn |
|
Kết quả |
VFD tiêu chuẩn |
Hệ thống servo |
VFD vòng lặp-đóng |
5. Bản đồ ứng dụng: Vị trí của từng loại ổ đĩa
5.1 Ứng dụng VFD điển hình
- Máy bơm và quạt.Nhu cầu thay đổi liên tục và không có gì phụ thuộc vào vị trí. Xem của chúng tôiHướng dẫn định cỡ VFD HVAC.
- Băng tải.Thay đổi tốc độ đường truyền giữa các sản phẩm; nơi vành đai dừng lại là không liên quan.
- Máy nén và máy trộn.Nhu cầu dao động trong một ca và hoạt động-bán tải là nơi tiết kiệm được.
- Tháp giải nhiệt và xử lý không khí.Nhiệm vụ liên tục với theo dõi tải.
Nhiệm vụ mô-men xoắn-tốc độ cao{1}}thấp là khi V/Hz cơ bản cạn kiệt và đó là lý do để chuyển lên cấp điều khiển thay vì chuyển sang servo. Duyệt quadải tần số thay đổi.
5.2 Các ứng dụng servo điển hình
- Các khớp robot.Mỗi khớp giữ một góc chỉ huy và phối hợp với các khớp khác.
- Trục cấp liệu CNC.Các đường dẫn được nội suy nên lỗi sau trở thành lỗi hình học bộ phận.
- Trục đóng gói và chuyển đổi.Nhiều trục giữ pha ở tốc độ chu kỳ cao.
- Chọn và đặt.Độ lặp lại tốt là toàn bộ chức năng của trục.
Lưu ý về quan điểm của chúng tôi: chúng tôi cung cấp các mô-đun VFD, PLC, HMI và PLC và chúng tôi không bán bộ điều khiển servo. Hướng dẫn ở trên phản ánh trải nghiệm lựa chọn thay vì lợi ích bán hàng, đó là lý do tại sao chúng tôi có thể cho bạn biết rõ ràng khi nào thì trợ lực là câu trả lời đúng.
5.3 Cài đặt hỗn hợp: cách vẽ đường
Hầu hết các nhà máy đều vận hành cả hai, vì vậy điều hữu ích là một nguyên tắc chứ không phải một danh sách, và việc trộn lẫn mang lại một chi phí ẩn vì hai dòng có nghĩa là hai hàng tồn kho dự phòng và hai bộ kỹ năng. Chức năng đầu tiên: các động cơ tiện ích như máy bơm, quạt và tuần hoàn chất làm mát đi tới VFD trong khi các trục xử lý đi tới servo. Tiếp xúc sản phẩm thứ hai: nếu chuyển động xác định kích thước, chất lượng con dấu hoặc trọng lượng lấp đầy, hãy coi nó như một ứng cử viên phụ. Phối hợp thứ ba: nếu trục phải giữ pha với trục khác thì đó vẫn là trục servo. Của chúng tôigiải pháp ngành năng lượnghiển thị một phần chia làm việc.
5.4 Vị trí phù hợp của PLC và bộ điều khiển chuyển động
Ràng buộc nằm trong mạng. PROFINET thống trị kiến trúc của Siemens, EtherNet/IP thống trị kiến trúc Allen{1}}Bradley, EtherCAT xuất hiện rộng rãi trong các máy hạng nặng-chuyển động và Modbus RTU vẫn phổ biến cho điều khiển VFD đơn giản. Xác nhận nhãn hiệu bộ điều khiển và loại xe buýt của bạn trước khi đưa vào danh sách rút gọn bất kỳ ổ đĩa nào; bước đó thường loại bỏ một nửa số ứng viên. Đánh giá tương thíchPLCVàHMIcác lựa chọn trên sáu thương hiệu giống nhau.
6. Chi phí, thời gian thực hiện và tìm nguồn cung ứng: Bảng thông số kỹ thuật không cho bạn biết điều gì
Lựa chọn kỹ thuật quyết định xem máy có hoạt động hay không. Các điều kiện mua sắm quyết định liệu dự án có được triển khai đúng tiến độ hay không và hầu như không có điều khoản lựa chọn nào đề cập đến nửa sau.
6.1 Ngoài giá mua: so sánh chi phí thực tế
|
Thứ nguyên chi phí |
tuyến đường VFD |
Tuyến đường servo |
Điều gì làm thay đổi khoảng cách |
|
Thúc đẩy mua hàng |
Đường cơ sở |
Cao hơn vài lần trên mỗi trục |
Kích thước khung, cấp thương hiệu |
|
Phần cứng phụ trợ |
Điện trở hãm, cuộn kháng dòng |
Cáp mã hóa, bộ lọc, động cơ phù hợp |
Chạy cáp, nhu cầu EMC |
|
Vận hành lao động |
Thường dưới một giờ |
Số giờ trên mỗi trục |
Số trục, tính khả dụng của kỹ sư |
|
Hàng tồn kho dự phòng |
Khả năng thay thế rộng rãi |
Cặp truyền động và động cơ phù hợp |
Tiêu chuẩn hóa nhà máy |
|
Rủi ro ngừng hoạt động |
Khả năng thay thế rộng rãi |
Ít lựa chọn có thể hoán đổi cho nhau hơn |
Điểm tới hạn của trục |
6.2 Thương hiệu-theo-dòng thương hiệu-lên: phù hợp với dòng VFD và servo
|
Thương hiệu |
Các họ VFD chính |
Các họ servo tương ứng |
Định vị |
|
SINAMICS G120, G120X, V20 |
SINAMICS V90, S200 |
Nhiệm vụ của máy bơm tùy theo chuyển động phối hợp |
|
|
ACS580, ACS880 |
MicroFlex e190, MotiFlex e180 |
Dây chuyền xử lý rộng, phạm vi servo tập trung |
|
|
PowerFlex 525, PowerFlex 755 |
Kinetix 5500, Kinetix 5700 |
Tích hợp EtherNet/IP chặt chẽ nhất |
|
|
FR-E800, FR-A800 |
Dòng MR-J5 |
Phổ biến trong bao bì và máy dệt |
|
|
Altivar ATV320, ATV630 |
Lexium 32, Lexium 62 |
Phạm vi rộng của OEM và quy trình |
|
|
MX2, RX2 |
Dòng 1S, dòng G5 |
Trọng tâm tự động hóa máy nhỏ gọn |
6.3 Thay thế ổ đĩa lỗi thời: điểm kiểm tra tính tương thích
Thay thế một ổ đĩa đã ngừng sử dụng là một công việc khác với việc lựa chọn mới. Việc hoán đổi nhiều thương hiệu-làm tăng thêm rủi ro ở điểm 3, 4 và 6 nói riêng.
- Đánh giá công suất và dòng điện.Phù hợp với dòng điện đầy tải của động cơ, không phải bảng tên kW.
- Phương pháp kiểm soát.Đơn vị AV/Hz trong ứng dụng vectơ không cảm biến có tốc độ kém khi thay đổi tải.
- Giao diện truyền thông.Một thẻ fieldbus khác biến việc hoán đổi thành phần thành một tác vụ phần mềm.
- Kiểm soát định nghĩa thiết bị đầu cuối.Việc đánh số và phân cực logic không được chuẩn hóa giữa các họ và nỗ lực nối lại thường xuyên bị đánh giá thấp.
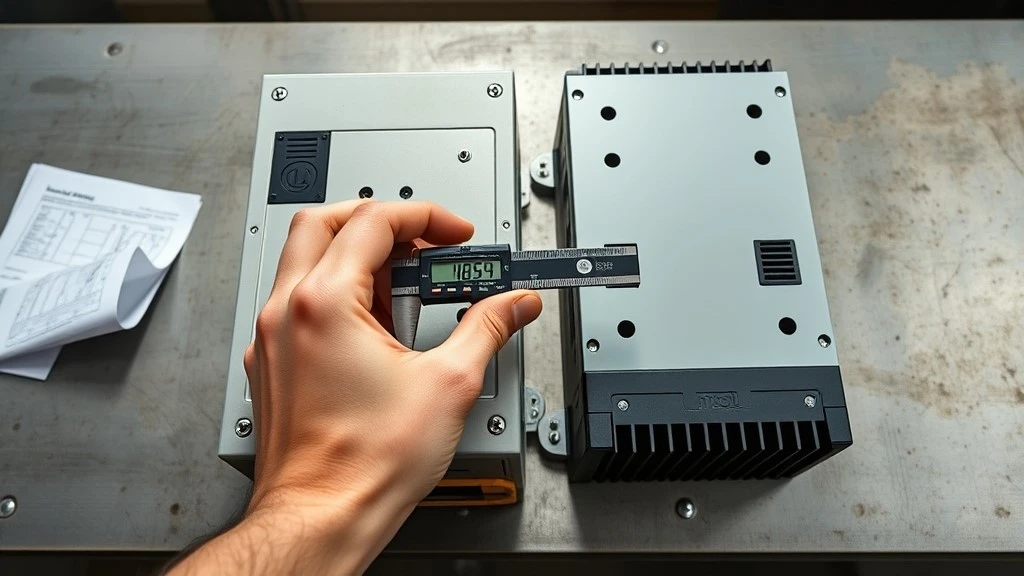
- Bao vây và lắp đặt.Kiểu bu lông, độ sâu và khe hở làm mát cần thiết.
- Di chuyển tham số.Việc đánh số hiếm khi ánh xạ từ một đến một, ngay cả trong một thương hiệu qua nhiều thế hệ.
Điểm kiểm tra gây ra hầu hết việc làm lại không phải là điện mà là số 5, vì các ổ đĩa hiện đại thường có hình dạng khác với các bộ phận mà chúng thay thế. Đo lường trước khi bạn đặt hàng, vàtìm kiếm thư viện mô hìnhđể có một giải pháp thay thế có sẵn.
6.4 Thời gian giao hàng và tồn kho: tại sao tình trạng sẵn có làm thay đổi quyết định
Trong các dự án đang hoạt động, thời gian thực hiện đảo ngược thứ tự quyết định thông thường thường xuyên hơn bất kỳ ai dự định. Khi mẫu máy ưa thích có thời gian chờ đợi lâu, bạn có thể đợi, lấy mẫu khác trong cùng dòng hoặc chuyển thương hiệu.
Rủi ro tăng mạnh trên ba điều đó. Ở trong một dòng không thay đổi gì ngoài số bộ phận, việc thay đổi nhãn hiệu trên cùng một bus trường chủ yếu tốn thời gian vận hành và việc thay đổi nhãn hiệu và bus cùng nhau có nghĩa là phải xem lại kiến trúc. Yêu cầu thời gian thực hiện trong quá trình xem xét thiết kế, không phải sau khi mô hình được sửa chữa.
Sẵn sàng để kiểm tra phòng trống?
Gửi số kiểu máy của bạn hoặc một mô tả ngắn gọn về ứng dụng cùng với số lượng và ngày giao hàng dự kiến, chúng tôi sẽ trả lại trạng thái tồn kho và giá cả trong vòng 24 giờ. hoặc liên hệ với chúng tôi trên WhatsApp hoặc tạijerry@szct-automation.com.
Câu hỏi thường gặp
VFD có thể điều khiển động cơ servo không?
Sự khác biệt về độ chính xác giữa VFD và bộ truyền động servo là gì?
VFD vòng -đóng có tốt như bộ truyền động servo không?
Hệ thống servo đắt hơn VFD bao nhiêu?
Tôi có thể sử dụng VFD và bộ điều khiển servo trên cùng một PLC không?
Model ổ đĩa của tôi đã ngừng sản xuất. Lựa chọn của tôi là gì?
Phần kết luận
Phiên bản ngắn nhất: nếu trục phải lặp lại quay lại vị trí đã xác định hoặc giữ pha với trục khác, thì bạn cần một servo và không có đối số ngân sách nào thay đổi điều đó. Nếu nó chỉ cần điều chỉnh tốc độ thì VFD là chính xác. Nếu nó cần mô-men xoắn chính xác mà không cần định vị, hãy kiểm tra tuyến đường VFD vectơ vòng-đóng trước khi định giá trục servo.
Hãy gửi cho chúng tôi bảng tên động cơ, số bộ phận bạn đang thay thế hoặc mô tả hai dòng về trục và chúng tôi sẽ gửi lại mẫu xe, trạng thái hàng hóa và thời gian giao hàng phù hợp.Yêu cầu báo giá.


